Mostrando entradas con la etiqueta Lab. Mostrar todas las entradas

jueves, 22 de noviembre de 2012


Actividad 7 : Laboratorio Automatización


Ejercicio:
Este problema lo elegí de un libro que llevo una compañera de clase el cual se llama Sistemas de Control Moderno.

Determínise la función de Transferencia $\mathbf{X_{1}(s)/U(s)}$ y $\mathbf{X_{1}(s)/F(s)}$ para el sistema acomplado resorte-masa:

Este problema ya habia hecho uno parecido en el cual me base en unos videos, por ese motivo lo escogí para que no se me complicara mucho :P.


$Funcion de Transferencia=\mathbf{G\left ( s \right )}=\frac{L[salida]}{L [entrada]}|\textrm{condiciones iniciales cero}$


  • $\mathbf{k_{1}}$,$\mathbf{k_{2}}$: constante elástica
  • $\mathbf{b}$:constante de biscuocidad.
  • $\mathbf{V_{1}}$,$\mathbf{V_{2}}$:Velocidad.
  • derivada del desplazamiento es $\mathbf{\frac{dy}{dt} }$ y se utilizara de la siguiente manera $\mathbf{\dot{y}}$


Como sabemos la Ley fundamental que controla los sistemas mecaánicos es la Segunda Ley de Newton

$\mathbf{\sum F_{externas}=ma}$

Ahora tomando lo anterior y utilizando la Segunda Ley de Newton pasaremos a  la solución del problema:


Solución:


Primero que nada vamos a sacar las fuerzas que actúan sobre cada cuerpo, que en este caso tenemos dos.

$\mathbf{M_{1}}$:  


$\mathbf{M_{2}}$:  


Ya que terminamos de sacar las fuerzas que actúan obre cada cuerpo aplicamos la segunda Ley de Newton a cada uno de ellos:


Tomamos el sentido de la fuerza u como el sentido positivo (derecha=sentido positivo), lo que quiere decir que las fuerzas que actúen de lado izquierdo seran negativas:

$\mathbf{\sum F_{externas}=ma}$

Tomando en cuenta que:

$\mathbf{a=\frac{d^{2x}}{dt^{2}}=\ddot{x}}$


masa 1:      $\mathbf{F-k_{1}x_{1}-k_{2}\left ( x_{1}-x_{2} \right )=m_{1}\ddot{x}_{1}} $

masa 2:      $\mathbf{-b_{1}\dot{x}_{2}-k_{2}\left ( x_{1}-x_{2} \right )=m_{2}\ddot{x}_{2}} $

=

  $\mathbf{M_{1}\ddot{x}_{1}+k_{1}X_{1}+k_{2}x_{1}= u+k_{2}X_{2}}$

 $\mathbf{M_{2}\ddot{x}_{2}+b_{1}\dot{x}_{2}+k_{2}X_{2}=k_{2}X_{1}}$


Suponiendo que las condiciones iniciales son cero, pasamos las ecuaciones anteriores al dominio de Laplace


$\mathbf{[M_{1}s^{2}+k_{1}+k_{2}]X_{1}(s)= F(s)+k_{2}X_{2}(s)}$                 (1)
$\mathbf{[M_{2}s^{2}+b_{2}s+k_{2}]X_{2}(s)=k_{2}X_{1}(s)}$                          (2)


Ahora obtendremos las funciones de transferencias $\mathbf{X_{1}(s)/U(s)}$ 

$\mathbf{[M_{2}s^{2}++b_{1}s+k_{2}]X_{2}(s)=k_{2}X_{1}(s)}$

$\mathbf{X_{2}(s)=\frac{k_{2}X_{1}(s)}{M_{2}s^{2}+b_{1}s+k_{2}}}$


Sustituimos en la primer ecuación:
$\mathbf{[M_{1}s^{2}+k_{1}+k_{2}]X_{1}(s)= F(s)+k_{2}X_{2}(s)}$

$\mathbf{[M_{1}s^{2}+k_{1}+k_{2}]X_{1}(s)= F(s)+k_{2}[\frac{k_{2}X_{1}(s)}{M_{2}s^{2}+b_{1}s+k_{2}}]}$


$\mathbf{[M_{1}s^{2}+k_{1}+k_{2}]X_{1}(s)-k_{2}-\frac{k_{2}X_{1}(s)}{M_{2}s^{2}+b_{1}s+k_{2}}= F(s)}$

$\mathbf{X_{1}(s)[(M_{1}s^{2}+k_{1}+k_{2})-k_{2}[\frac{k_{2}X_{1}(s)}{M_{2}s^{2}+b_{1}s+k_{2}}]]= F(s)}$

$\mathbf{X_{1}(s)[\frac{(M_{1}s^{2}+k_{1}+k_{2})(M_{2}s^{2}+k_{2})-k_{2}^{2}}{M_{2}s^{2}+k_{2}}]= F(s)}$


Así ya encontramos la función de transferencia $\mathbf{X_{1}(s)/F(s)}$:


$\mathbf{ \frac{X_{1}(s)}{F(s)}=\frac{M_{2}s^{2}+k_{2}}{(M_{1}s^{2}+k_{1}+k_{2})(M_{2}s^{2}+k_{2})-k_{2}^{2}} }$


jueves, 1 de noviembre de 2012

Actividad 5: Laboratorio

Para esta actividad seleccione el problema 8.22 del libro el cual trata de lo siguiente:

Considere el sistema de control que se muestra en la siguiente figura:


Dibuje los diagramas de Nyquist de G(s), donde:


para k=0.3, 0.5 y 0.7

Para poder solucionar este problema me base en como se resolvían los del libro :P, para poder sacar los diagramas de Nyquist usaremos Octave.

Primero que nada sustituiremos lo que es el valor de k, mejor dicho de las 3ks en lo que es la función de transferencia  y sacamos su diagrama de Nyquist correspondiente:

$\mathbf{G(s)=\frac{10}{s^{3}+6s^{2}+(5+10k)s}}$

k=0.3
$\mathbf{G(s)=\frac{10}{s^{3}+6s^{2}+(5+10(0.3))s}}$
$\mathbf{G(s)=\frac{10}{s^{3}+6s^{2}+(5+3)s}}$
$\mathbf{G(s)=\frac{10}{s^{3}+6s^{2}+8s}}$

Código para obtener el diagrama:


diagrama:


k=0.5

$\mathbf{G(s)=\frac{10}{s^{3}+6s^{2}+(5+10(0.5))s}}$
$\mathbf{G(s)=\frac{10}{s^{3}+6s^{2}+(5+5)s}}$
$\mathbf{G(s)=\frac{10}{s^{3}+6s^{2}+10s}}$

Código para obtener el diagrama:


diagrama:


k=0.7

$\mathbf{G(s)=\frac{10}{s^{3}+6s^{2}+(5+10(0.7))s}}$
$\mathbf{G(s)=\frac{10}{s^{3}+6s^{2}+(5+7)s}}$
$\mathbf{G(s)=\frac{10}{s^{3}+6s^{2}+12s}}$

Código para obtener el diagrama:

diagrama:


Bibliografía:


miércoles, 17 de octubre de 2012

Actividad 4: Laboratorio de Automatización


En esta ocasión seleccione el problema 3 del capítulo 5 el cual trata de lo siguiente:

Considere el sistema en lazo cerrado dado por:


$\mathbf{\frac{C\left ( s \right )}{R\left ( s \right )}=\frac{w^{2}_{n}}{s^{2}+2\zeta w_{n}s+w^{2}_{n}}}$

Determine los valores de $\mathbf{\zeta }$ y $\mathbf{w_{n}}$ para que el sistema responda a una entrada escalon con una sobreelongación de aproximadamente el 5% y con un tiempo de asentamiento de 2 seg  (Utilize el criterio del 2%).


Para comenzar tenemos que observar que la soobrelongacion $\mathbf{M_{p}}$  es:

$\mathbf{M_{p}=e^{-\zeta \pi /\sqrt{ 1-\zeta ^{2}}}}$

Se especifica como el 5%. Por tanto:

$\mathbf{e^{-\zeta \pi /\sqrt{ 1-\zeta ^{2}}}=0.05}$

Sacamos el valor de: $\mathbf{-\zeta \pi /\sqrt{ 1-\zeta ^{2}}}$

$\mathbf{-\zeta \pi /\sqrt{ 1-\zeta ^{2}}=x}$

$\mathbf{e^{x}=0.05}$

Para poder despejar tenemos que usar Ln: $\mathbf{Ln(e^{x})=Ln(0.05)}$

$\mathbf{x=Ln(0.05)}$

$\mathbf{Ln(0.05)=−2.995732274}$

Entonces obtenemos que:

$\mathbf{x=−2.995732274}$


$\mathbf{-\zeta \pi /\sqrt{ 1-\zeta ^{2}}=−2.995732274}$

Aplicamos una multiplicación negativa:

$\left (\mathbf{-\zeta \pi /\sqrt{ 1-\zeta ^{2}}=−2.995732274}  \right )-1$

$\mathbf{\zeta \pi /\sqrt{ 1-\zeta ^{2}}=2.995732274} $

Ahora que ya tenemos ese valor podemos despejar y  obtener el valor de  $\mathbf{\zeta }$ que es la que nos piden en este problema:

Dato: $\mathbf{\pi = 3.14}$:
$\mathbf{\frac{\zeta \pi }{\sqrt{1-\zeta^{2} }}=2.995732274 }$

$\mathbf{\zeta \pi =2.995732274\left ( \sqrt{1-\zeta^{2}} \right ) }$

$\mathbf{\left (\zeta \pi =2.995732274\left ( \sqrt{1-\zeta^{2}} \right )  \right )^{2} }$

$\mathbf{\zeta^{2} \pi^{2} =8.974411857 ( 1-\zeta^{2})}$

Sustituimos valor de  $\mathbf{\pi = 3.14}$

$\mathbf{\zeta^{2}(3.14^{2}) =8.974411857 ( 1-\zeta^{2})}$

$\mathbf{9.8596\zeta^{2} =8.974411857 ( 1-\zeta^{2})}$


Continuamos con el despeje:


$\mathbf{9.8596\zeta^{2} =8.974411857-8.974411857\zeta^{2}}$

$\mathbf{9.8596\zeta^{2}+ 8.974411857\zeta^{2}=8.974411857}$

$\mathbf{18.834011857\zeta^{2}=8.974411857}$

$\mathbf{\zeta^{2}=\frac{8.974411857}{18.834011857}}$

$\mathbf{\zeta^{2}=0.476500276}$

$\mathbf{\zeta=\sqrt{0.476500276}}$

y el resultado es: $\mathbf{\zeta=0.690289994}$

Después se obtiene el valor de $\mathbf{w_{d}}$ basandonos en lo  siguientes:

$\mathbf{t_{p}= \frac{\pi }{w_{d}}}$

$\mathbf{t_{p}= \frac{\pi }{w_{d}}=2}$

$\boldsymbol{\pi=2w_{d}}$

$\boldsymbol{3.14=2w_{d}}$

$\boldsymbol{3.14/2=w_{d}}$

$\boldsymbol{w_{d}=1.57}$

Ahora obtenemos el valor de lo otro que nos pide el problema que es $\mathbf{w_{n}}$:

$\boldsymbol{w_{n}=\frac{_{w_{d}}}{\sqrt{1-\zeta ^{2}}}}$

$w_{n}=\frac{1.57}{\sqrt{1-0.690289994 ^{2}}}$

$w_{n}=\frac{1.57}{\sqrt{0.523499724}}$

$w_{n}=\frac{1.57}{0.723532808}$

$\boldsymbol{w_{n}=2.169908514}$

Bibliografía:
Libro

miércoles, 22 de agosto de 2012

Funciones trigonométricas 

Las funciones trigonométricas se definen con el fin de extender el tema abarcado por las razones trigonométricas a todos los números reales y complejos.

Toman un gran papel en lo que es:


  • La física
  • La Astronomía
  • Cartografía, etc...


Existen 6 funciones trigonométricas básicas las cuales son las siguientes:


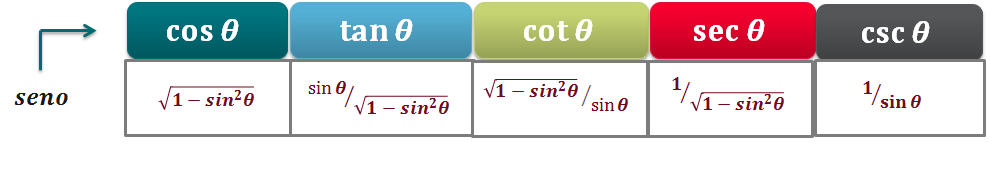
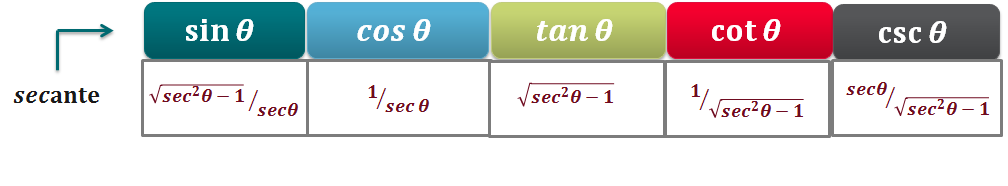
A continuación se presentaran las equivalencias de cada una de las funciones trigonométricas.


Equivalencias de la función seno


Equivalencias de la función coseno


Equivalencias de la función tangente


Equivalencias de la función cotangente


Equivalencias de la función secante


Equivalencias de la función cosecante


Funciones graficadas con gnuplot


seno:

Para graficar con Gnuplot:

Como vemos arriba en el rango de [-10:10, pude ser modificado para poder ver la función en un rango mayor.

Gráfica que nos arroja:


coseno


tangente


cotangente


cosecante


 secantes